协作机器人关节需要在有限空间内容纳动力线、信号线和气管,并在反复转动中保持线束顺畅。POM线缆导向块可以通过弧形槽和保持结构规划走线路径,但槽宽、弯曲半径、孔位和边缘状态若不稳定,线束可能出现挤压、磨损或装配干涉。加工必须围绕真实运动条件展开。
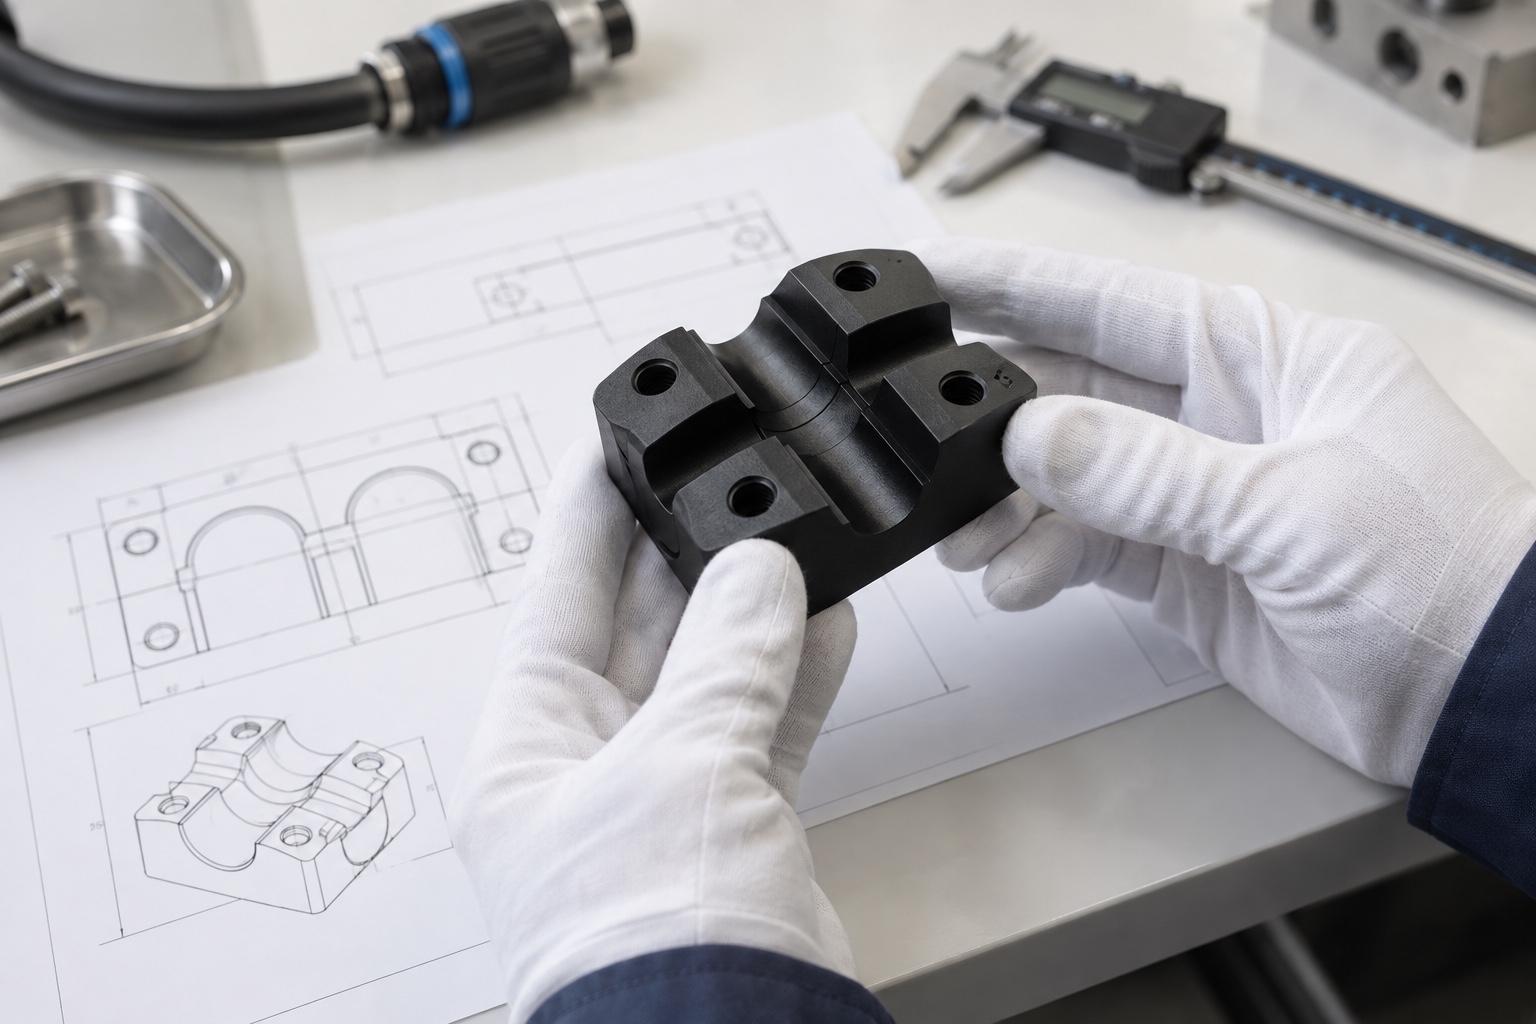
设计评审应提供线缆外径、接头尺寸、最小弯曲半径、运动角度和相邻零件空间。槽宽不能只等于线缆名义直径,还要考虑护套公差、装配余量和运动时的侧向位移。弧形槽中心线、定位肩和安装孔应组成统一尺寸链。
保持桥或压线结构需要防止线束跳出,同时不能过度压缩护套。入口、出口和方向变化处宜有连续过渡,尖角会增加局部摩擦。加工方可反馈刀具半径和槽深可达性,设计方则需在整机中验证弯曲寿命。
POM的刚性低于金属,长弧结构和薄壁保持桥在夹紧时可能弹性变形。如果零件被夹具压弯后完成槽加工,松夹后槽宽、曲率和孔位会变化。夹具应提供较大支撑面积并控制夹紧力,关键尺寸在自由状态测量。
切削热与刀具钝化会造成表面发亮、拉丝和翻边。应使用锋利刀具、合理切削负荷与排屑方式,避免热量集中在深槽。批量中还要关注材料批次和环境温度,因为工程塑料尺寸会随条件变化。
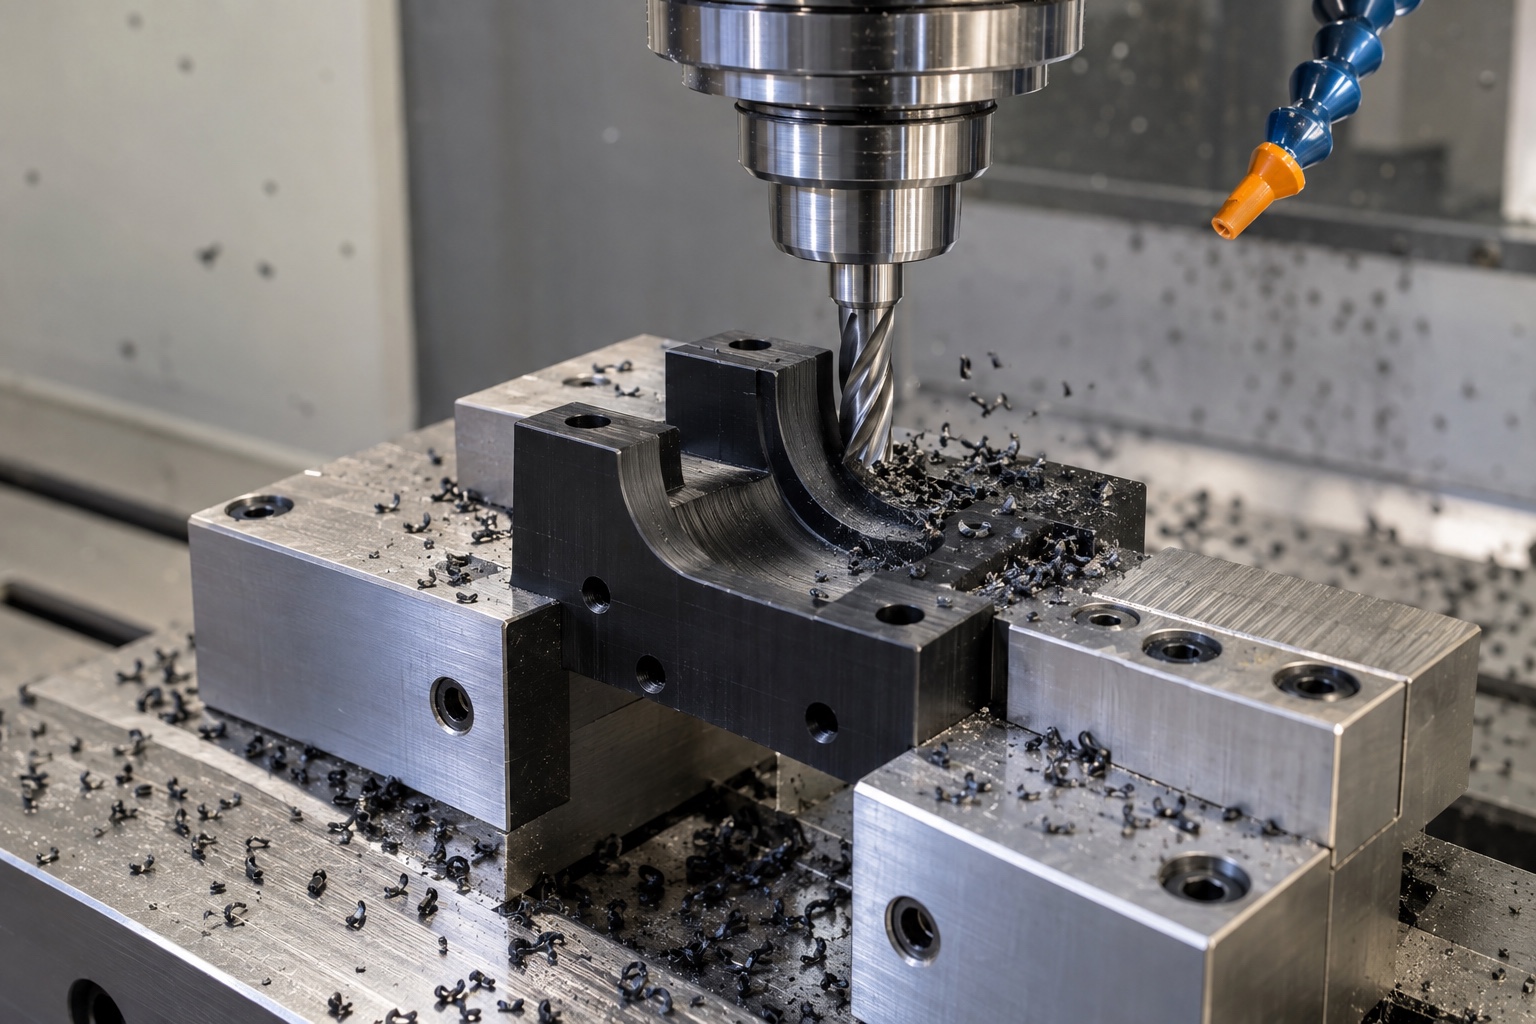
弧形槽通常较深,刀具伸出和走刀方向会影响槽壁波纹与尺寸。可根据结构分层去料,并在最后使用稳定路径完成槽底和侧壁。若槽内存在多条并行通道,还要控制相邻薄壁厚度,防止切削过程中振动或变形。
去毛刺应覆盖槽口、保持桥内侧和安装孔,但不能把功能边缘随意磨圆。过度手工打磨会改变槽宽和定位肩。可通过放大检查、触感样件和实际线束滑动试验共同判断边缘状态。
安装孔组若相对定位肩偏移,强行锁紧会使导向块产生新的变形。首件可用光学测量或三坐标复核孔位、槽宽和轮廓,再与关节壳体试装。螺钉入口和沉孔应无翻边,紧固后不能让保持桥挤压线束。
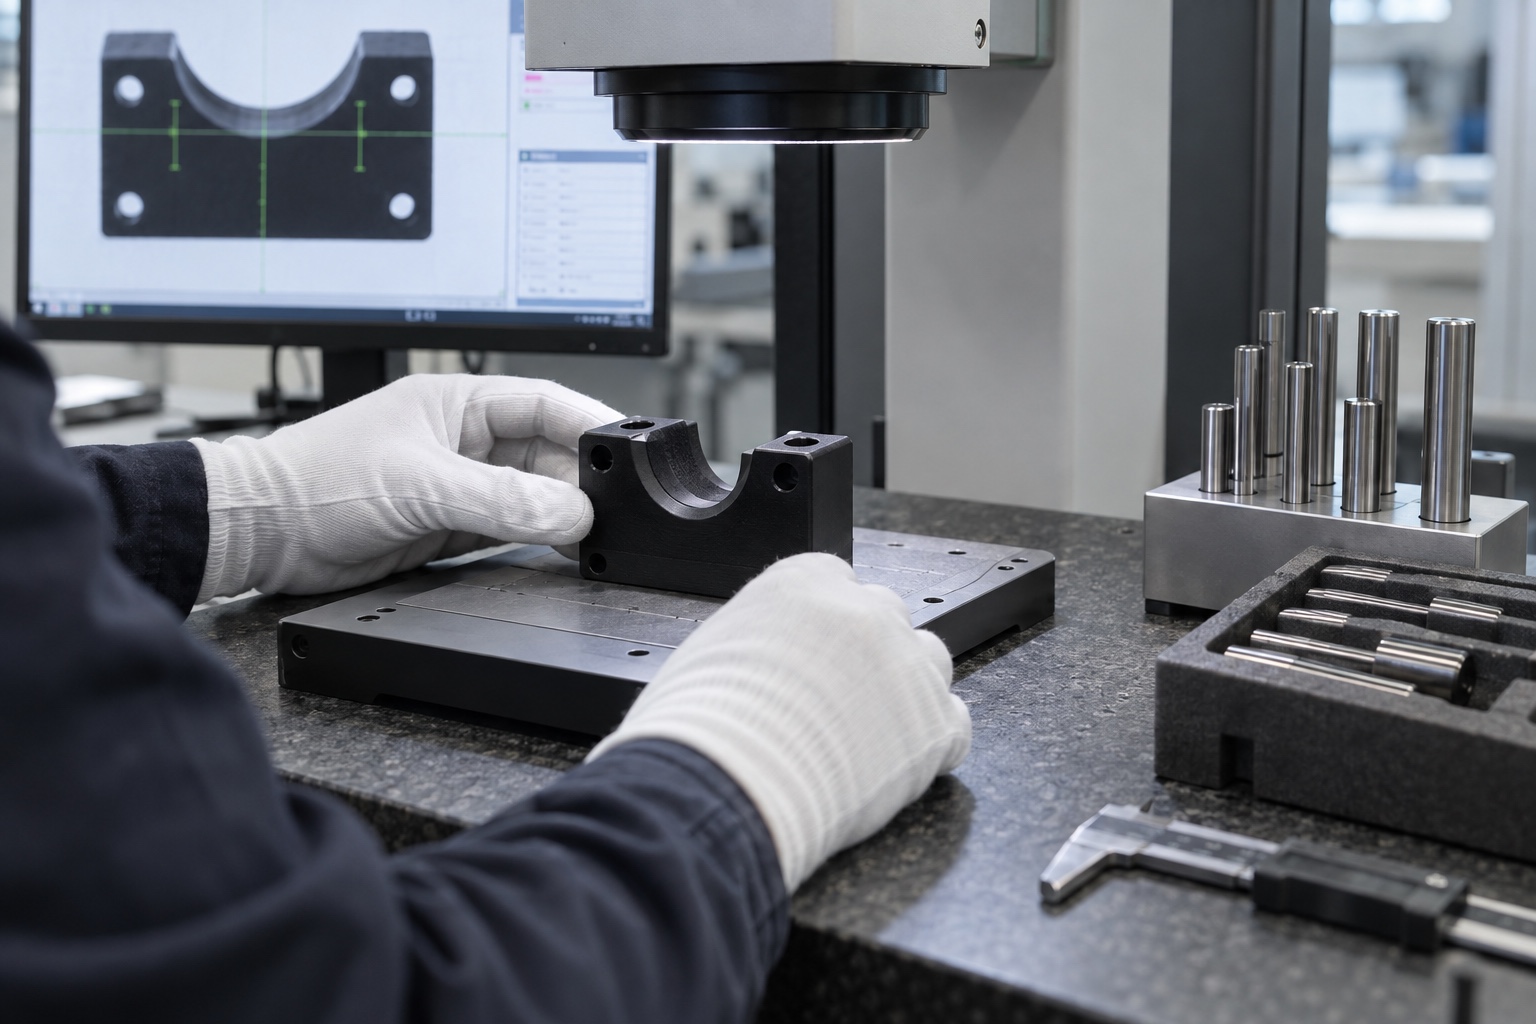
尺寸报告应注明测量温度、支撑方式和自由状态。对柔性塑料结构,测头压力过大也会改变读数。完成尺寸检查后,应使用实际线束做穿线、转向和往复运动试验,观察是否卡滞、刮擦或产生异常弯折。
询价资料建议包含2D图纸、3D模型、POM材料等级、线束样件、数量、颜色和关键公差。首件阶段先验证装配与运动,再冻结夹具、刀具、去毛刺和检验标准。版本变更时应同步更新线束和关节模型,避免新旧结构混用。
POM零件入库和测量前宜在约定环境中放置,使温度状态趋于一致。包装要避免长时间受压导致保持桥或弧形主体变形,隔离材料不得在槽内留下纤维和颗粒。长途运输后可在装配前抽检自由状态尺寸。
批量交付建议记录材料批次、刀具更换节点、图纸版本和首末件结果。若线束外径、护套材料或关节运动角度改变,应重新进行穿线和循环试验,不能只沿用旧版静态尺寸报告。
POM机器人线缆导向块的质量,不只体现在静态尺寸,还取决于真实线束能否在运动中保持顺畅。合理槽形、低变形装夹、稳定边缘和实际试装共同决定交付结果。
17751118438
24小时服务热线

扫码添加微信
备注"公司+姓名"
tanghangyun@oemach.com
邮箱
